Jak autonomiczny samochód postrzega świat — dwa zmysły pojazdu
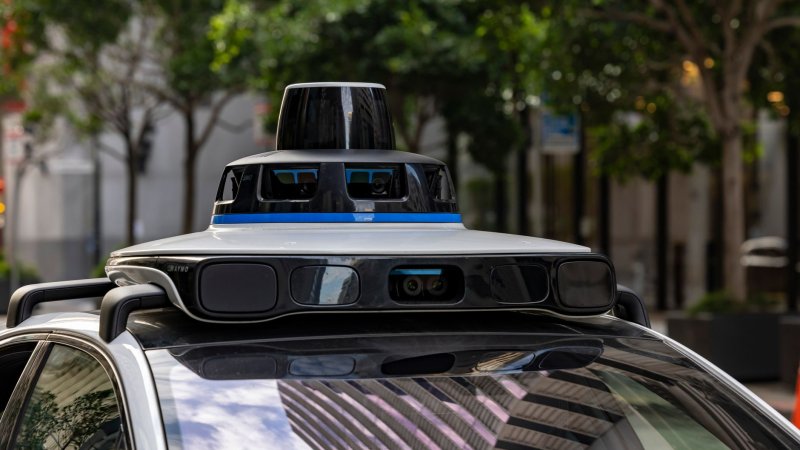
Autonomiczny samochód nie patrzy jak człowiek. Zamiast dwojga oczu ma zestaw czujników, z których każdy widzi inaczej i dostarcza innych danych. Najczęściej mówi się o dwóch filarach: kamerach i LiDAR. To nie konkurujące gadżety, a dwa zmysły, które się uzupełniają. Kamera rozpoznaje kolor, znaki i pieszych, LiDAR mierzy odległość i buduje trójwymiarową mapę otoczenia.
Kamery działają jak oczy. Widzą światło, kontrast, barwy. Odczytają tablicę rejestracyjną, rozpoznają światła drogowe czy sylwetkę rowerzysty. Ale mają słabość: gdy słońce świeci prosto w obiektyw albo nocą brakuje kontrastu, obraz traci sens. LiDAR wysyła wiązki lasera i mierzy czas powrotu odbicia. Dzięki temu zna odległość do przeszkody co do centymetra i nie przeszkadza mu ciemność.
Typowy przykład wygląda tak: samochód zbliża się do przejścia dla pieszych w gęstej mgle. Kamera widzi rozmyte plamy. LiDAR wykrywa jednak przeszkodę stojącą na jezdni i zwalnia. Bez fuzji danych pojazd mógłby zignorować człowieka. To pokazuje, dlaczego producenci łączą oba źródła, zamiast stawiać na jedno.
Różnice między zmysłami najlepiej widać w zestawieniu:
| Cecha | Kamery | LiDAR |
|---|---|---|
| Rodzaj danych | Obraz 2D, kolor, tekstura | Chmura punktów 3D, odległość |
| Warunki słabej widoczności | Mgła, noc, oślepienie słońcem | Działa niezależnie od światła |
| Rozpoznawanie szczegółów | Znaki, sygnalizacja, kolory | Kształt i pozycja przeszkody |
| Koszt i złożoność | Tańsze, łatwiejsze w montażu | Droższe, wrażliwe mechanicznie |
Moim zdaniem podejście oparte na samej kamerze działa lepiej w mieście, gdzie jest dużo światła i czytelnych oznaczeń, ale na trasie szybkiego ruchu LiDAR bywa niezastąpiony. Powód jest prosty: kamera nie zmierzy odległości tak precyzyjnie, a przy dużej prędkości liczy się każdy metr. Bez owijania w bawełnę: dwa zmysły to mniej luk w postrzeganiu niż jeden.
To dopiero wstęp. Dalsza część pokaże, gdzie każdy z tych zmysłów zawodzi i jak wygląda ich wspólna praca w praktyce.
LiDAR — jak działa i co widzi w 3D
LiDAR mierzy czas, w jakim wiązka światła wraca do czujnika. Wysyła krótkie impulsy, zwykle w podczerwieni, i liczy odległość do przeszkody z dokładnością co do centymetrów. Mapa 3D powstaje z setek tysięcy takich pomiarów na sekundę. To nie czarna magia, tylko geometria i fizyka światła.
Efekt jest taki, że samochód dostaje chmurę punktów. Każdy punkt to konkretne miejsce w przestrzeni: kształt, wysokość, odległość. Kamera widzi płaski obraz i musi zgadywać głębię. LiDAR tę głębię mierzy bezpośrednio. I tu zaczyna się różnica.
| Cecha | LiDAR | Kamery |
|---|---|---|
| Pomiar odległości | Bezpośredni, w metrach | Szacowany z obrazu |
| Wpływ ciemności | Brak, działa w nocy | Wyraźny spadek jakości |
| Rozpoznawanie kolorów i znaków | Brak | Pełne |
| Zachowanie w deszczu i mgle | Pogarsza się, rozproszenie wiązki | Pogarsza się, zabrudzenia soczewki |
Moim zdaniem LiDAR działa lepiej niż kamery tam, gdzie liczy się dokładna geometria otoczenia, na przykład przy pomiarze odległości od krawężnika albo wykrywaniu pieszego w ciemności. Kamery wygrywają z kolei przy odczycie znaków, sygnalizacji i kolorów. To dwie różne informacje, a nie dwa zamienniki.
Wyobraź sobie sytuację, w której auto jedzie nocą przez osiedle. Kamera widzi ciemność i pojedyncze światła. LiDAR spokojnie wykrywa płot, słup i pieszego na poboczu. Dlatego wiele projektów łączy oba czujniki, zamiast stawiać na jeden. Więcej o tym, jak wygląda cała układa technologiczna i regulacyjna, piszę w tekście Samochody autonomiczne w 2026 roku — stan regulacji i technologii.
Kamery — tanie oczy, które trzeba nauczyć rozumieć
Kamery w autonomicznym samochodzie robią jedną rzecz naprawdę dobrze: są tanie. Moduł kamery kosztuje ułamek ceny sensownego LiDAR-u, a auto potrzebuje ich kilka, żeby widzieć na 360 stopni. Producent płaci więc mniej, a pojazd dostaje najgęstszą informację o otoczeniu, jaką da się kupić za rozsądne pieniądze.
Problem zaczyna się w momencie interpretacji. Kamera rejestruje siatkę pikseli i nic więcej. To, że na obrazie jest pies, rowerzysta albo cień rzucany przez drzewo, musi rozpoznać oprogramowanie. Kamery nie mierzą odległości, więc głębię sceny odtwarza się z porównania kilku ujęć albo z wnioskowania sieci neuronowej. Brzmi sprytnie. Tylko że każda z tych metod ma słaby punkt.
Gdy słońce świeci nisko i wpada prosto w obiektyw, obraz się wypala. W nocy kamera widzi tyle, ile pozwoli jej oświetlenie i czułość matrycy. Deszcz, śnieg i błoto na soczewce robią resztę. Dlatego producenci łączą kamery z innymi czujnikami i uczą systemy rozumieć obraz w warunkach, które dla człowieka są po prostu trudne.
| Warunek | Co widzi kamera | Główne ryzyko |
|---|---|---|
| Pełne słońce pod kątem | Prześwietlony obraz, utracone kontury | Fałszywy obiekt lub brak wykrycia |
| Noc bez oświetlenia | Szum i ciemność, słaby kontrast | Zbyt późna reakcja na pieszego |
| Deszcz i zabrudzenia | Zamazane krawędzie, krople na soczewce | Błędna klasyfikacja obiektu |
| Mgła i zamglenie | Rozmyte tło, zanik odległych detali | Utrata orientacji w scenie |
Moim zdaniem kamery wygrywają z LiDAR-em w rozpoznawaniu tego, co dzieje się na drodze, ale przegrywają w mierzeniu, gdzie to coś dokładnie jest. Dlatego sensowny zestaw to jedno i drugie, a nie wiara, że sama sieć neuronowa nauczy się geometrii z pikseli. Kamera to tanie oko. Rozumienie tego, co widzi, kosztuje znacznie więcej.
LiDAR kontra kamery: porównanie kosztów, zasięgu i niezawodności
Koszt to pierwsze pole, na którym kamery rozbijają LiDAR w drobny mak. Zwykła kamera samochodowa to wydatek rzędu kilkuset złotych, zestaw do autonomii z kilku modułów zamyka się w kilku tysiącach. LiDAR kosztuje znacznie więcej, zwłaszcza jednostki o dużym zasięgu, które wciąż wyceniane są na tysiące dolarów za sztukę. Ceny spadają, ale różnica pozostaje ogromna. Taniej nie zawsze znaczy lepiej.
Zasięg i niezawodność to odwrotna strona medalu. LiDAR mierzy odległość bezpośrednio, wiązką lasera, więc działa w ciemności, w deszczu i przy oślepiającym słońcu. Kamera potrzebuje światła i kontrastu, a nagłe olśnienie albo mgła potrafią ją oślepić. A co jeśli pieszy w ciemnym ubraniu stanie na nieoświetlonej drodze? Dla kamery to niemal niewidzialny cel, dla LiDAR-u zwykła przeszkoda. Brzmi prosto, tylko że LiDAR też ma słabości: gęsta mgła i ulewa rozpraszają wiązkę, a śnieg potrafi fałszywie oznaczyć przeszkodę.
| Kryterium | LiDAR | Kamery |
|---|---|---|
| Koszt jednostkowy | Wysoki, choć spada | Niski |
| Zasięg | Duży, precyzyjny pomiar odległości | Zależny od rozdzielczości i światła |
| Niezawodność w ciemności | Bardzo wysoka | Niska bez dodatkowego oświetlenia |
| Odporność na pogodę | Spada w mgle i ulewie | Spada w deszczu i przy olśnieniu |
Moim zdaniem kamery plus tani radar wygrywają w większości zastosowań, ponieważ koszt skaluje się z produkcją, a niedobory zasięgu nadrabia się oprogramowaniem. LiDAR zostaje tam, gdzie stawka jest najwyższa: w pojazdach bez kierowcy i w robotyce przemysłowej. Wyobraź sobie sytuację, w której samochód musi rozpoznać rowerzystę za zakrętem w pełnym słońcu. Kamera może się pogubić, LiDAR zmierzy odległość, ale i on nie jest nieomylny. Bez owijania w bawełnę: żaden pojedynczy czujnik nie wystarczy. To zmienia wszystko w projektowaniu.
Fuzja sensorów, dlaczego przyszłość to LiDAR i kamery razem
Pojedynczy sensor to ślepa uliczka. Kamera gubi się w kontrastowym świetle i mgle. LiDAR nie odczyta koloru sygnalizacji ani nie rozpozna, że pieszy podniósł rękę na przejściu. Oba patrzą na ten sam świat, ale widzą coś zupełnie innego.
Fuzja sensorów polega na tym, że dane z obu źródeł są łączone, zanim system podejmie decyzję. Nie chodzi o to, który sensor jest lepszy, tylko o to, jak jeden uzupełnia słabości drugiego. Kamera dostarcza teksturę i rozpoznawanie obiektów, LiDAR precyzyjny pomiar odległości i geometrii. Razem dają obraz, którego żaden osobno nie stworzy.
Wyobraź sobie sytuację, w której auto jedzie nocą w ulewie. Kamera widzi rozmyte światła i nic poza nimi. LiDAR nadal mierzy odległość do barierki i krawężnika. Bez fuzji system miałby do wyboru albo zgadywać, albo się zatrzymać. Z fuzją wie, gdzie jest droga, nawet gdy obraz jest bezużyteczny.
| Scenariusz | Kamera | LiDAR | Fuzja |
|---|---|---|---|
| Gęsta mgła | Słabo | Dobrze | Solidnie |
| Odczyt znaków | Dobrze | Nie dotyczy | Dobrze |
| Zasięg w ciemności | Słabo | Dobrze | Solidnie |
| Rozpoznanie pieszego | Dobrze | Średnio | Bardzo dobrze |
Zsynchronizowanie dwóch strumieni danych w czasie i przestrzeni to spory problem inżynieryjny. Opóźnienie rzędu milisekund potrafi rozjechać obraz z pomiarem. Producenci pracują nad tym od lat i wciąż nie jest to trywialne.
Moim zdaniem fuzja LiDAR-u z kamerą wygrywa z podejściem opartym wyłącznie na wizji, ponieważ kamera sama nie mierzy odległości wprost. Tesla stawia na same kamery i sieci neuronowe, co obniża koszt. Tylko że geometria liczy się bezlitośnie, a sieć neuronowa nie zastąpi fizycznego pomiaru, gdy warunki robią się ekstremalne. To nie czarna magia, po prostu inżynieria.
Pytanie na przyszłość brzmi: czy fuzja stanieje na tyle, by trafić do tańszych modeli? A co jeśli się okaże, że kamery plus tanie radary wystarczą do większości tras? Więcej o tym w sekcji o regulacjach i realnych wdrożeniach.
Najczęściej zadawane pytania (FAQ)
Czy kamery można w ogóle zastąpić? Krótka odpowiedź: nie. Dłuższa jest ciekawsza. LiDAR i kamery mierzą zupełnie inne rzeczy, więc pytanie „które lepsze" ma tyle sensu, co spór między termometrem a barometrem.
Poniżej zestawienie odpowiedzi, które najczęściej wracają w dyskusjach o pojazdach autonomicznych. Bez owijania w bawełnę szerzej opisaliśmy to w artykule "Samochody autonomiczne w 2026 roku — stan regulacji i technologii".
- Czym LiDAR różni się od kamery? LiDAR wysyła wiązki lasera i mierzy czas powrotu odbicia, dzięki czemu dostaje dokładny obraz odległości w 3D. Kamera rejestruje światło widzialne i tworzy obraz 2D, który dopiero algorytmy muszą zinterpretować.
- Czy kamera widzi w nocy? Widzi, ale gorzej. W słabym świetle rośnie szum, a przy oślepieniu przez reflektory lub słońce obraz potrafi być bezużyteczny przez kilka kluczowych sekund.
- Czy LiDAR działa w deszczu i mgle? Działa, tylko że zasięg i jakość chmury punktów spadają. To ograniczenie znane od lat i część producentów nadal je minimalizuje w materiałach marketingowych.
- Dlaczego Tesla stawia na same kamery? Głównie koszt i skala produkcji. LiDAR jest droższy, bardziej awaryjny mechanicznie i trudniejszy w masowym montażu, choć różnica cen maleje.
- Jaka fuzja sensorów jest najbezpieczniejsza? Zwykle łączenie kamer, LiDAR-u i radaru, bo każdy z nich zawodzi w innych warunkach. Pojedynczy czujnik to zbyt duże ryzyko.
Moim zdaniem fuzja LiDAR-u z kamerami działa lepiej niż same kamery, ponieważ LiDAR dostarcza niezależny pomiar geometrii, którego kamera nie odtworzy z obrazu w warunkach słabej widoczności. Kamera z kolei czyta kolory, znaki i sygnalizację, czego laser nie zrobi. Oba źródła się uzupełniają, a nie wykluczają.
A co jeśli ceny LiDAR-u spadną na tyle, że przestanie być argumentem? Wtedy spór przeniesie się z kosztu na niezawodność. I tu zaczyna się ciekawsza część.
| Cecha | LiDAR | Kamery |
|---|---|---|
| Pomiar odległości | Bezpośredni, w 3D | Pośredni, z obrazu |
| Wpływ ciemności | Brak | Wyraźny |
| Odczyt znaków i kolorów | Brak | Pełny |
| Koszt jednostkowy | Wyższy | Niższy |
Regulacje dotyczące dopuszczania takich systemów do ruchu wciąż się kształtują. Szczegóły znajdziesz w naszym artykule o stanie regulacji i technologii na 2026 rok.
Komentarze (0)
Brak komentarzy. Bądź pierwszy!
Dodaj komentarz